π 跨具身
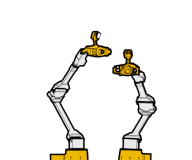
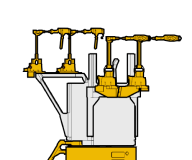
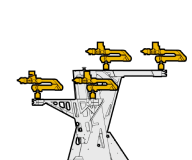
机器人
数据集
制作咖啡
装载餐具
分拣积木
打包瓶子
摆放餐具
压平纸箱
打开爆米花袋
互联网规模
预训练
Open X-Embodiment
数据集
π
0
视觉–语言–动作
模型
预训练 VLM
动作专家
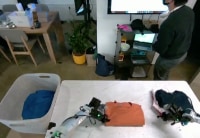
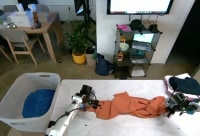
折叠衬衫
高质量后训练
数据
高灵巧任务
未见任务
高质量后训练
数据
高灵巧任务
未见任务
零样本
分布内任务
收拾桌面
专项
后训练:高难度任务
清空公寓烘干机
批量折叠衬衫
高效
后训练:未见任务
将物品放入抽屉