多模态数据
语言指令
“关闭微波炉”
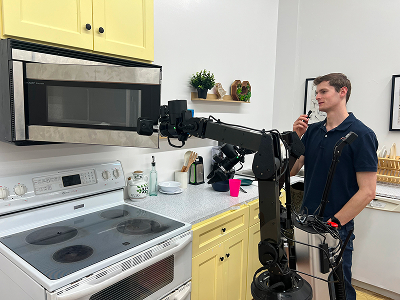
子任务指令
“拿起手套”
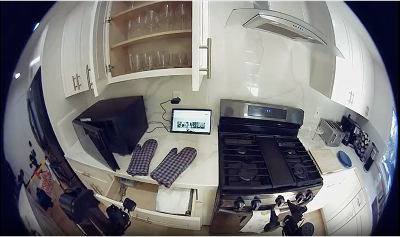
物体检测
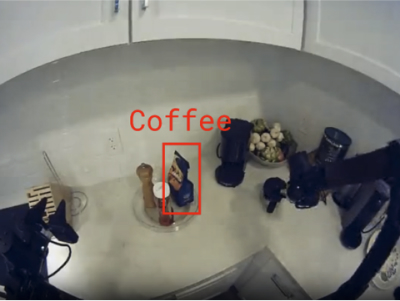
网络多模态数据
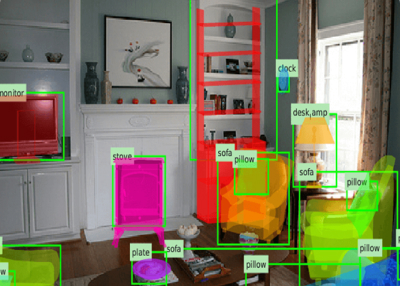
机器人动作数据
真实场景中的移动机器人
真实场景中的固定机器人
办公室中的固定机器人
通用机器人数据
跨模态 VLA 策略
π0.5 VLA
高层
机器人动作
低层
动作专家
在全新家庭中开箱即用
共同训练的数据组成:π0.5 的训练配方包含不同机器人形态的数据,以及高层子任务指令、语言指令和网络多模态数据。
多模态数据
语言指令
子任务指令
物体检测
网络多模态数据
机器人动作数据
真实场景中的移动机器人
真实场景中的固定机器人
办公室中的固定机器人
通用机器人数据
跨模态 VLA 策略
在全新家庭中开箱即用